HK380 Ordenagailuzko CNC Panel Zerra
HK380 Ordenagailuzko CNC Panel Zerra
1. Sarrerako plakaren zabaleraren arabera, moztu beharrezko plaka eta itzuli azkar jatorrizko lan-egoerara.
2. Ebaketa-abiadura maiztasun-bihurgailu batek kontrolatzen du, eta horrek lodiera eta material desberdinetako plakak gainditu ditzake.
3. Elikadurak mahai pneumatiko flotatzailea erabiltzen du, eta xafla lodiaren materiala erraz aldatzen da. Robotak automatikoki elikatzen du, lan-intentsitate txikia eta ekoizpen-eraginkortasun handia du.
4. Erabili inportatutako Delta servo motorra errore artifiziala ezabatzeko eta dimentsio-zehaztasuna hobetzeko.
| KS-829CP | PARAMETROA |
| Gehienezko ebaketa-abiadura | 0-80m/min |
| Gehienezko garraiolariaren abiadura maximoa | 100m/min |
| Zerra nagusiaren motorra | 16.5kw (aukerakoa 18.5kw) |
| Potentzia osoa | 26.5kw (aukerakoa 28.5kw) |
| Gehienezko lan-tamaina | 3800L*3800W*100H(mm) |
| Gutxieneko lan-tamaina | 34L * 45W (mm) |
| Tamaina osoa | 6300x7500x1900mm |
Plaka handien prozesamenduaren eskakizunak betetzen ditu, gehienez 3800 * 3800 mm-ko zerratze-tamaina eta 105 mm-ko zerratze-lodiera dituena, eta aplikagarritasun zabalagoa duena.
Makinaren xehetasuna
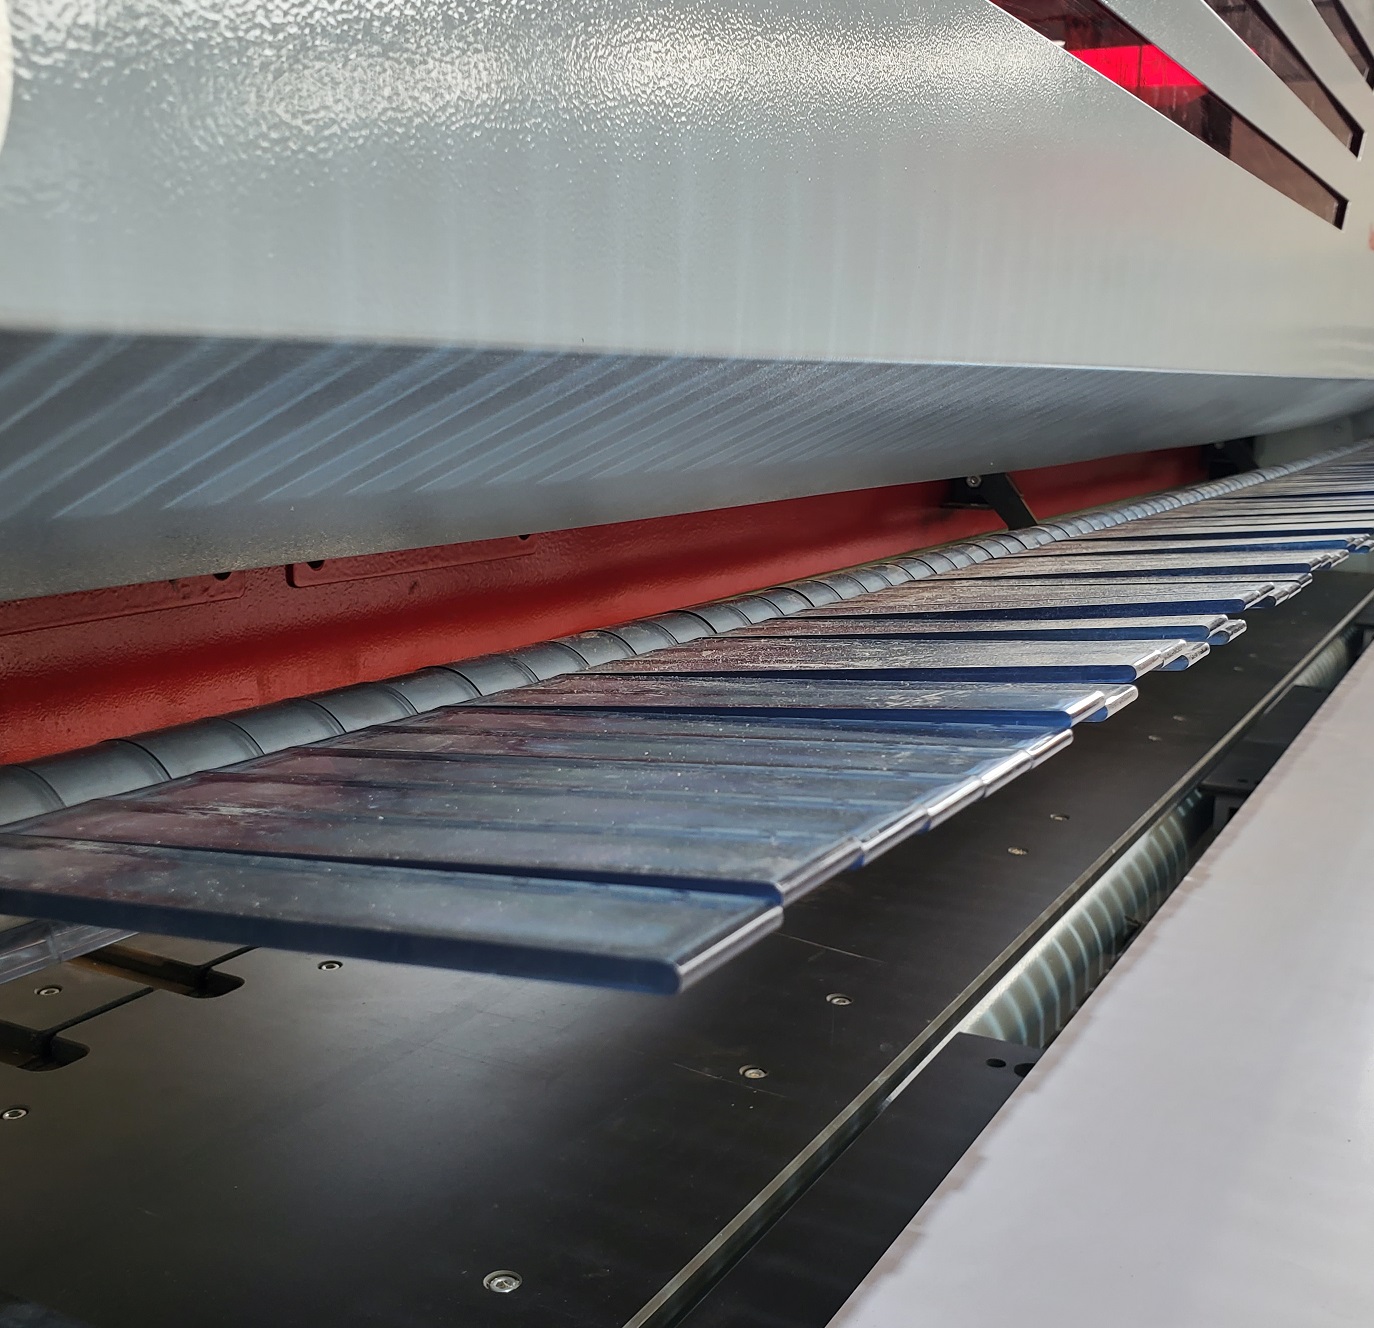
Plaka handien prozesamenduaren eskakizunak betetzen ditu, gehienez 3800 * 3800 mm-ko zerratze-tamaina eta 105 mm-ko zerratze-lodiera dituena, eta aplikagarritasun zabalagoa duena.

Eskuzko servo mekanikozko pintza
11 diseinu bakarreko klip mekaniko handiena

Beso robotikoak zehaztasun handiko zizare-engranaje erreduktorea eta elikatze-engranaje-euskarria erabiltzen ditu, ± 0,1 mm-ko ebaketa-zehaztasunarekin.

Lan-mahaia plataforma flotatzaile pneumatikoz egina dago. Oso erraza da panelak mugitzea.
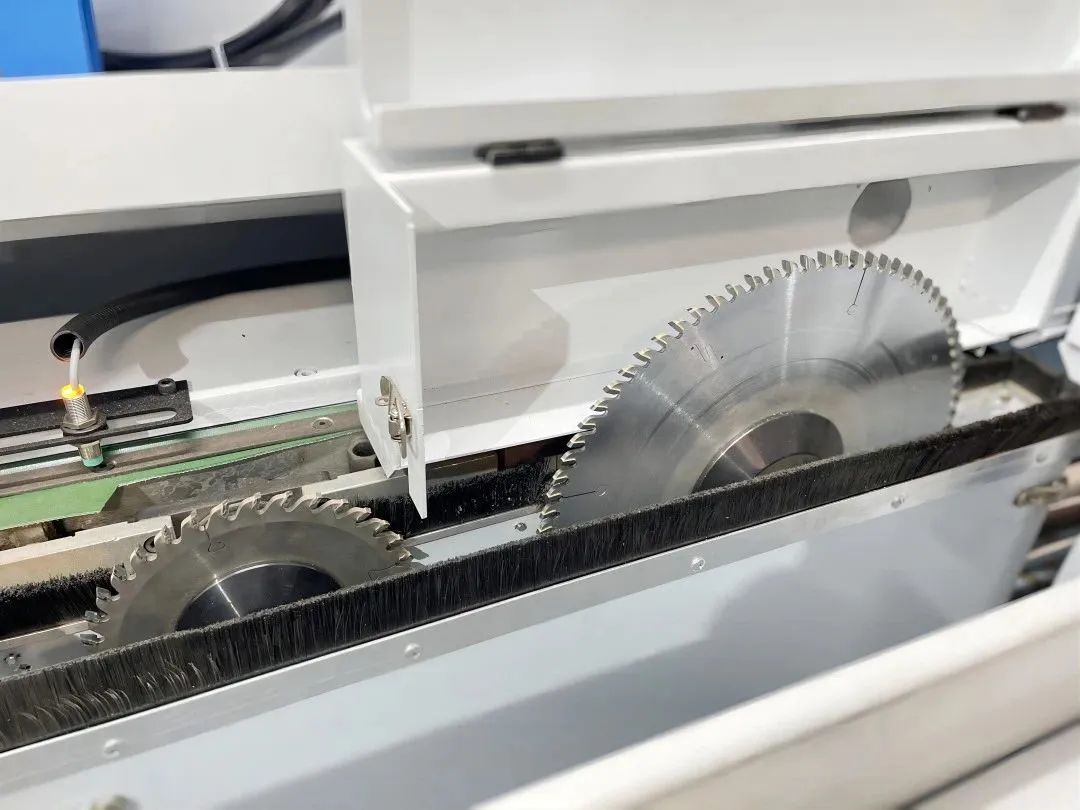
Ebakitzeko zerra automatikoki alda daiteke zerraketaren beharren arabera. Zerra nagusiarekin elkarlanean aritu kalitate handiko zerraketa lortzeko.
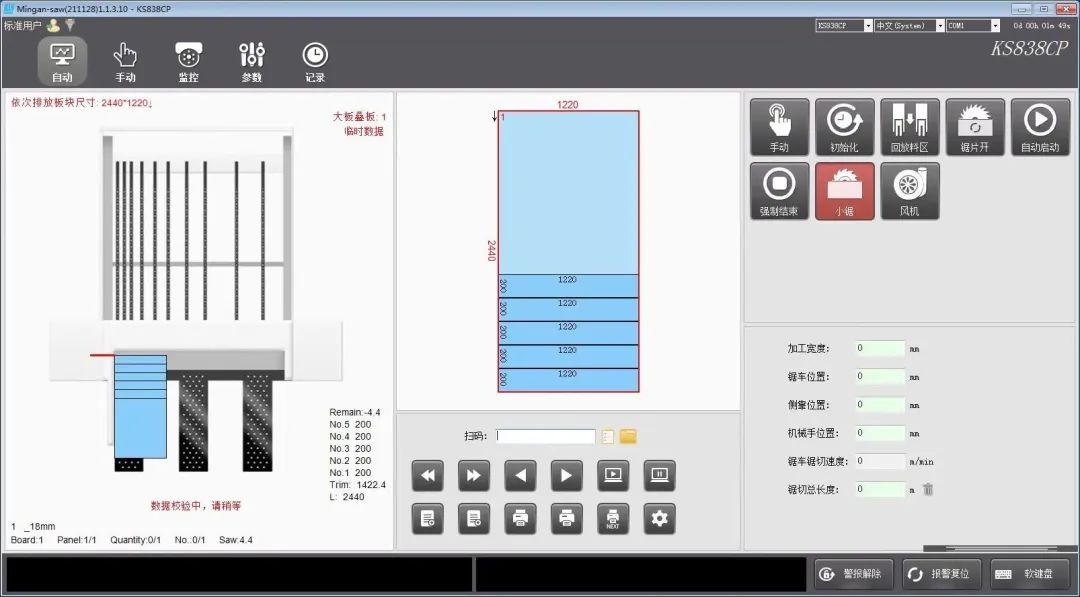
Materialaren diseinua eta zerraketa automatikoki optimizatzeko optimizazio software aukerakoa.
Lagina